 ไทยไทย

หมวดจำนวน:0 การ:บรรณาธิการเว็บไซต์ เผยแพร่: 2569-07-06 ที่มา:เว็บไซต์


การระบุไดรฟ์ที่ไม่ถูกต้องในระบบอัตโนมัติทางอุตสาหกรรมถือเป็นเดิมพันมหาศาล คุณเสี่ยงต่อความล้มเหลวของมอเตอร์ก่อนกำหนด ข้อผิดพลาดในการสื่อสาร PLC อย่างต่อเนื่อง และทำให้การหยุดทำงานโดยไม่ได้วางแผนเกิดขึ้น ข้อผิดพลาดเหล่านี้รบกวนสายการผลิตทั้งหมดและทำให้งบประมาณการบำรุงรักษาลดลงอย่างรวดเร็ว การหยุดทำงานโดยไม่ได้วางแผนทำให้เกิดค่าใช้จ่ายหลายพันดอลลาร์ต่อนาทีได้อย่างง่ายดาย การเลือกที่เหมาะสมช่วยขจัดปัญหาคอขวดทางกลที่หลีกเลี่ยงได้เหล่านี้
ระบบอัตโนมัติทางอุตสาหกรรมจำเป็นต้องก้าวไปไกลกว่าการจับคู่แรงม้าขั้นพื้นฐาน คุณต้องปรับความสามารถของไดรฟ์ให้สอดคล้องกับไดนามิกของแอปพลิเคชันเฉพาะ พิจารณาความต้องการแรงบิด แนวโน้มการควบคุมมอเตอร์อัจฉริยะ และสภาพแวดล้อมที่รุนแรง สิ่งอำนวยความสะดวกสมัยใหม่ต้องการความแม่นยำและความน่าเชื่อถือมากกว่าการควบคุมการเปิด-ปิดแบบธรรมดา
คู่มือนี้ให้กรอบการทำงานตามหลักฐานเชิงประจักษ์ในการประเมิน ขนาด และเลือก มอเตอร์ไดร ฟ์ เราช่วยให้ทีมวิศวกรรมและฝ่ายจัดซื้อลดความเสี่ยงในการบูรณาการได้ทันที อ่านต่อเพื่อดูวิธีคัดเลือกพันธมิตรด้านการจัดหาที่เหมาะสมสำหรับความต้องการด้านระบบอัตโนมัติเฉพาะของคุณ
เปลี่ยนโฟกัสของคุณจากคุณลักษณะของผลิตภัณฑ์ไปสู่ผลลัพธ์ของแอปพลิเคชัน คุณต้องตีกรอบปัญหาทางธุรกิจก่อน คุณต้องการประหยัดพลังงานหรือไม่? คุณต้องการตำแหน่งที่แม่นยำหรือไม่? บางทีเป้าหมายของคุณคือการทำงานต่อเนื่องด้วยความเร็วสูง ผลลัพธ์เหล่านี้จะกำหนดเส้นทางทางเทคนิคทั้งหมดของคุณ การเพิกเฉยนำไปสู่การออกแบบใหม่ซึ่งมีค่าใช้จ่ายสูง
การทำโปรไฟล์โหลดยังคงเป็นขั้นตอนแรกที่สำคัญ คุณต้องแยกความแตกต่างระหว่างโหลดแรงบิดแบบแปรผันและโหลดแรงบิดคงที่
โปรไฟล์โหลดที่ไม่ถูกต้องทำให้เกิดการหยุดทำงานทันทีหรือสิ้นเปลืองพลังงานมากเกินไป คุณไม่สามารถเดาโปรไฟล์โหลดได้
ปัจจัยในความเป็นจริงด้านสิ่งแวดล้อมในแต่ละวัน อุณหภูมิแวดล้อมเป็นตัวกำหนดความต้องการในการทำความเย็น การสัมผัสฝุ่น ความชื้น และสารเคมีจะทำลายอุปกรณ์อิเล็กทรอนิกส์ที่ไม่มีการป้องกันอย่างรวดเร็ว คุณต้องกำหนดประเภทกล่องหุ้มที่จำเป็น ระดับ IP20 เหมาะกับตู้ที่สะอาดและควบคุมอุณหภูมิได้ กล่องหุ้ม IP66 หรือ NEMA 4X ทนทานต่อสภาวะการชะล้างที่รุนแรง การกระจายความร้อนก็มีความสำคัญเช่นกัน สิ่งห่อหุ้มดักจับความร้อน คุณอาจต้องใช้พัดลมระบายความร้อนเสริม
ประเมินความเสถียรของแหล่งจ่ายไฟของโรงงานอย่างใกล้ชิด ข้อสันนิษฐานด้านคุณภาพไฟฟ้ามักนำไปสู่ความล้มเหลวก่อนเวลาอันควร สังเกตผลกระทบของความผันผวนของแรงดันไฟฟ้าต่ออุปกรณ์ของคุณ แรงดันไฟฟ้าตกทำให้ไดรฟ์ตัดการทำงานแบบออฟไลน์โดยไม่คาดคิด พิจารณาว่าคุณต้องการเครื่องปฏิกรณ์แบบเส้นหรือตัวกรองฮาร์มอนิกหรือไม่ ตัวกรองฮาร์มอนิกช่วยลดสัญญาณรบกวนทางไฟฟ้าที่เป็นอันตราย พวกเขาปกป้องเครือข่ายการควบคุมที่ละเอียดอ่อนในบริเวณใกล้เคียง พลังงานสะอาดรับประกันการทำงานที่มั่นคง
แอปพลิเคชันที่แตกต่างกันจำเป็นต้องมีโทโพโลยีที่แตกต่างกัน เราต้องจับคู่เทคโนโลยีกับผลลัพธ์ที่ต้องการ การเลือกโทโพโลยีที่ไม่ถูกต้องจะจำกัดประสิทธิภาพของเครื่อง
ไดรฟ์ความถี่ตัวแปร (VFD) ควบคุมความเร็วและประสิทธิภาพการใช้พลังงานในมอเตอร์เหนี่ยวนำกระแสสลับ สิ่งเหล่านี้เป็นตัวแทนของโซลูชันทางอุตสาหกรรมที่ใช้กันทั่วไปมากที่สุด คุณต้องประเมินความสามารถในการโอเวอร์โหลดอย่างระมัดระวัง Normal Duty เหมาะกับปั๊มหอยโข่งพื้นฐาน Heavy Duty จัดการกับเครื่องบดและโรงงานที่มีแรงเสียดทานสูง วิธีการควบคุมก็แตกต่างกันอย่างมากเช่นกัน การควบคุมสเกลาร์ (V/Hz) จัดการการปรับความเร็วพื้นฐาน การควบคุมแบบเวกเตอร์ให้การควบคุมแรงบิดที่เข้มงวดยิ่งขึ้นที่ความเร็วต่ำลง อัลกอริธึมเวกเตอร์แบบไร้เซ็นเซอร์ให้การควบคุมความเร็วที่ยอดเยี่ยมโดยไม่ต้องใช้ตัวเข้ารหัสทางกายภาพ
เซอร์โวไดรฟ์เหมาะกับการใช้งานที่มีความแม่นยำสูงอย่างสมบูรณ์แบบ หุ่นยนต์ เครื่องจักร CNC และสายการบรรจุหีบห่อเป็นที่ต้องการ โดยให้การวางตำแหน่งแบบวงปิดแบบไดนามิกอย่างต่อเนื่อง มิติการประเมินที่สำคัญ ได้แก่ แบนด์วิดท์ ความละเอียดของผลตอบรับ และเวลาการตั้งค่า แบนด์วิธสูงหมายถึงเวลาตอบสนองต่อการเปลี่ยนแปลงคำสั่งที่เร็วขึ้น เวลาที่ใช้ในการปักหลักต่ำจะเพิ่มปริมาณงานโดยรวมของเครื่องจักร ตัวเข้ารหัสแบบสัมบูรณ์ให้ข้อมูลตำแหน่งที่แม่นยำทันทีเมื่อเปิดเครื่อง
สเต็ปเปอร์ไดรฟ์ให้การกำหนดตำแหน่งที่คุ้มค่าและคาดการณ์ได้ โดยปกติแล้วจะเรียกใช้ open-loop โดยไม่มีการตอบรับจากตัวเข้ารหัส ประเมินความสามารถในการไมโครสเต็ประหว่างการเลือก การบรรเทาเสียงสะท้อนที่เหมาะสมจะช่วยป้องกันขั้นตอนที่พลาดระหว่างการรวมระบบ ขั้นตอนที่ขาดหายไปจะทำลายคุณภาพของชิ้นส่วนโดยสมบูรณ์ สเต็ปเปอร์ไดรฟ์สมัยใหม่มีอัลกอริธึมป้องกันการสั่นพ้องขั้นสูง พวกมันทำให้รูปคลื่นของกระแสเรียบขึ้นอย่างมาก
| ประเภทเทคโนโลยี | แอปพลิเคชันหลัก โปรไฟล์ | สถาปัตยกรรมการควบคุม เมตริก | การประเมินคีย์ |
|---|---|---|---|
| ความถี่ตัวแปร (VFD) | ควบคุมความเร็ว ประหยัดพลังงาน | เปิดหรือปิดวง | ความสามารถในการโอเวอร์โหลด (ปกติและหนัก) |
| ระบบเซอร์โว | ตำแหน่งแบบไดนามิกและแม่นยำ | วงปิดอย่างเคร่งครัด | การตั้งเวลาและแบนด์วิธ |
| ระบบสเต็ปเปอร์ | การจัดทำดัชนีที่คุ้มค่า | เปิดวง (โดยทั่วไป) | ความละเอียดแบบไมโครสเต็ปปิ้ง |
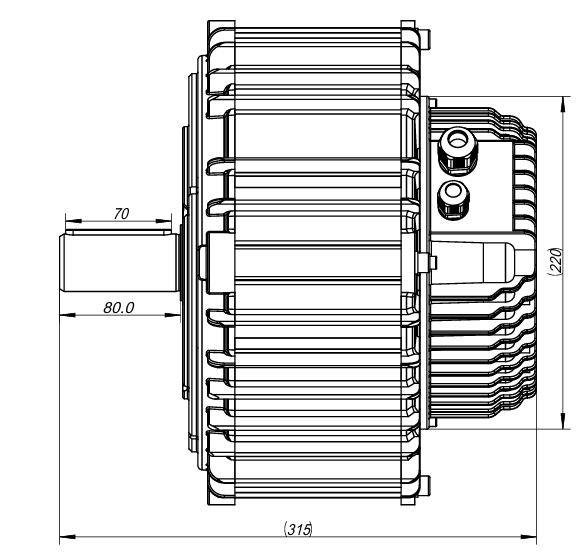
สร้างพื้นฐานทางไฟฟ้าที่มั่นคงทันที แรงดันแหล่งจ่ายอ้างอิงโยงและความพร้อมใช้งานของเฟส ตรวจสอบว่าคุณมีไฟเฟสเดียวหรือสามเฟส สิ่งสำคัญที่สุดคือตรวจสอบค่าแอมแปร์โหลดเต็ม (FLA) หลักปฏิบัติ: กำหนดขนาดไดรฟ์ตามมอเตอร์ FLA เสมอ ไม่ใช่แค่แรงม้าหรือกิโลวัตต์ อัตราแรงม้ามักทำให้วิศวกรเข้าใจผิด มอเตอร์ขนาด 10 แรงม้าที่แตกต่างกันสองตัวสามารถดึงกระแสที่แตกต่างกันอย่างมาก ประสิทธิภาพและปัจจัยด้านพลังงานที่แตกต่างกันจะเปลี่ยนแปลงการดึงในปัจจุบัน
กำหนดข้อกำหนดการโอเวอร์โหลดอย่างชัดเจน คำนวณระยะเวลากระแสไฟสูงสุดที่ต้องการโดยพิจารณาจากความเฉื่อยในการสตาร์ทเครื่อง โหลดที่มีความเฉื่อยสูงต้องใช้กระแสไฟฟ้ามากขึ้นจึงจะเริ่มเคลื่อนที่ได้ คุณอาจต้องใช้กระแสไฟ 150% เป็นเวลา 60 วินาที ของที่เบากว่าต้องการเพียง 110% เป็นเวลา 60 วินาที ระบุพารามิเตอร์เหล่านี้ก่อนสั่งซื้ออุปกรณ์ หน่วยที่มีขนาดเล็กกว่าจะเดินทางด้วยความผิดพลาดของกระแสไฟเกินระหว่างการเร่งความเร็ว
ประเมินความต้องการในการเบรกและการฟื้นฟูอย่างละเอียด การชะลอตัวที่มีความเฉื่อยสูงจะบังคับให้พลังงานกลับเข้าสู่ระบบขับเคลื่อน มอเตอร์ทำหน้าที่เป็นตัวกำเนิดในระหว่างการหยุดอย่างรวดเร็ว พลังงานนี้ทำให้เกิดข้อผิดพลาดของแรงดันไฟฟ้าเกินของบัส DC คุณอาจต้องใช้ตัวต้านทานเบรกแบบไดนามิกเพื่อกระจายความร้อน ความสามารถในการสร้างใหม่ช่วยประหยัดพลังงาน หน่วยพลังงานหมุนเวียนจะดันพลังงานกลับเข้าสู่โครงข่าย มีค่าใช้จ่ายสูงกว่าในช่วงแรกแต่ค่าสาธารณูปโภคระยะยาวก็ลดลง
ประเมินการควบคุมมอเตอร์อัจฉริยะและแนวโน้ม IoT ระบบอัตโนมัติในปี 2025 อาศัยข้อมูลที่ดำเนินการได้ ค้นหาสตรีมข้อมูลการบำรุงรักษาเชิงคาดการณ์ ไดรฟ์ควรตรวจสอบอุณหภูมิ การสั่นสะเทือน และการดึงกระแสไฟฟ้า การตรวจสอบแบบเรียลไทม์ช่วยป้องกันความเสียหายทางกลไกที่รุนแรง Edge Computing วิเคราะห์ความผันผวนระดับจุลภาคได้ทันที โดยจะแจ้งเตือนทีมบำรุงรักษาก่อนที่ตลับลูกปืนจะล้มเหลวโดยสิ้นเชิง
ทีมวิศวกรจำนวนมากเผชิญกับข้อผิดพลาดในการคัดเลือกทั่วไป หลีกเลี่ยงอุปกรณ์ที่ระบุมากเกินไป การซื้อเซอร์โวที่มีความแม่นยำเพื่อประหยัดต้นทุนของเสียจากสายพานลำเลียงแบบธรรมดา หลีกเลี่ยงการระบุต่ำเกินไปเพียงเพื่อประหยัดเงิน การเพิกเฉยต่อความต้องการแรงบิดสตาร์ทที่สูงจะทำให้มอเตอร์หยุดทำงานทันที ค้นหาความสมดุลที่แน่นอนสำหรับโปรไฟล์โหลดของคุณ
การกำหนดค่าต้องการความเชี่ยวชาญเฉพาะด้านในการบูรณาการ PLC ทำตามขั้นตอนการรวมที่สำคัญเหล่านี้:
การปรับแต่งและการทดสอบการใช้งานต้องใช้ความอดทนและทักษะ รับทราบถึงความเป็นจริงของข้อจำกัดในการปรับแต่งอัตโนมัติ อัลกอริธึมการปรับอัตโนมัติไม่ค่อยสมบูรณ์แบบกับระบบกลไกที่ซับซ้อน พวกเขาให้จุดเริ่มต้นที่ดีเท่านั้น เน้นการปรับลูป PID ด้วยตนเองแทน คุณต้องปรับแต่งเพื่อหลีกเลี่ยงเสียงสะท้อนและความไม่เสถียร การปรับจูนที่ไม่ดีจะทำให้การเชื่อมต่อทางกลหลุดออกจากกันเมื่อเวลาผ่านไป การปรับแบบแมนนวลช่วยให้มั่นใจได้ถึงการเร่งความเร็วและการชะลอความเร็วที่ราบรื่น ปรับกำไรตามสัดส่วน อินทิกรัล และอนุพันธ์ทีละรายการ
ประเมินห่วงโซ่อุปทานและความพร้อมใช้งานอย่างเคร่งครัด การขาดแคลนส่วนประกอบทั่วโลกทำให้โครงการสำคัญๆ หยุดชะงักได้อย่างง่ายดาย ตรวจสอบเวลารอคอยสินค้ามาตรฐานอย่างรอบคอบ สอบถามเกี่ยวกับการบัฟเฟอร์สินค้าคงคลังในท้องถิ่น คุณต้องเปลี่ยนชิ้นส่วนอย่างรวดเร็วเมื่อส่วนประกอบล้มเหลว การหยุดทำงานที่ยาวนานจะทำลายความสามารถในการทำกำไรของการผลิต ศูนย์กระจายสินค้าระดับภูมิภาคบ่งบอกถึงห่วงโซ่อุปทานที่แข็งแกร่ง
ประเมินโครงสร้างการสนับสนุนทางเทคนิคอย่างลึกซึ้ง การสนับสนุนก่อนการขายเป็นเรื่องปกติทุกที่ การสนับสนุนด้านวิศวกรรมแอปพลิเคชันหลังการขายมีความสำคัญมากกว่านั้นมาก มองหาบริษัทที่ให้ความช่วยเหลือในระหว่างขั้นตอนการกำหนดค่า การสนับสนุนที่ตอบสนองจะช่วยประหยัดเวลาในการแก้ไขปัญหาการหยุดทำงานเป็นเวลาหลายสัปดาห์ คุณต้องเข้าถึงวิศวกรผู้มีประสบการณ์ได้โดยตรง ช่วยวินิจฉัยข้อผิดพลาดในการสื่อสาร PLC ที่ดื้อรั้น
ตรวจสอบการปฏิบัติตามและการรับรอง กฎระเบียบด้านความปลอดภัยและระดับภูมิภาคมีความสำคัญทั่วโลก ตรวจสอบการปฏิบัติตามมาตรฐาน IEEE ที่เข้มงวดในด้านคุณภาพไฟฟ้า ตรวจสอบรายการ UL ในอเมริกาเหนือ ตรวจสอบเครื่องหมาย CE สำหรับตลาดยุโรป ตรวจสอบข้อกำหนดด้านความปลอดภัย เช่น Safe Torque Off (STO) STO ป้องกันการสตาร์ทโดยไม่ตั้งใจระหว่างการบำรุงรักษาเครื่องจักร ช่วยลดความจำเป็นในการใช้คอนแทคเตอร์ระบบเครื่องกลไฟฟ้าที่มีราคาแพง การเป็นพันธมิตรกับ ผู้ผลิตมอเตอร์ไดรฟ์ ที่ได้รับการรับรองอย่างสมบูรณ์ ช่วยลดความเสี่ยงทางกฎหมายและการปฏิบัติงาน มองหาระดับ SIL (ระดับความสมบูรณ์ด้านความปลอดภัย) เพื่อรับรองความปลอดภัยของบุคลากรสูงสุด
การกำหนดขนาดและการเลือกอุปกรณ์ถือเป็นการรักษาสมดุล คุณต้องปรับสมดุลข้อกำหนดทางไฟฟ้ากับความเข้ากันได้ของเครือข่ายอัตโนมัติ ข้อจำกัดด้านสิ่งแวดล้อมยังกำหนดตัวเลือกสุดท้ายของคุณด้วย อย่าดูเมตริกเดียวแยกกัน มุมมองแบบองค์รวมช่วยป้องกันความล้มเหลวในการบูรณาการที่มีค่าใช้จ่ายสูง
อย่าถือว่าอุปกรณ์เหล่านี้เป็นสินค้าโภคภัณฑ์ล้วนๆ ต้นทุนที่แท้จริงของไดรฟ์ที่ไม่ตรงกันนั้นรุนแรงมาก คุณทราบถึงต้นทุนนี้ในระหว่างการทดสอบเดินเครื่องที่ล่าช้า การหยุดทำงานที่ไม่คาดคิดจะทำให้งบประมาณการดำเนินงานหมดลงอย่างรวดเร็ว ความแม่นยำมีความสำคัญอย่างมากในสภาพแวดล้อมทางอุตสาหกรรมสมัยใหม่
ดำเนินการก่อนที่จะสรุปรายการจัดซื้อจัดจ้างของคุณ ปรึกษาโดยตรงกับวิศวกรประยุกต์ นำโปรไฟล์โหลดที่มีเอกสารครบถ้วนมาสู่การประชุม ระบุรายละเอียดสถาปัตยกรรมเครือข่าย PLC ที่สมบูรณ์ของคุณ ขอการตรวจสอบการพิสูจน์แนวคิดที่ครอบคลุม แนวทางการทำงานร่วมกันนี้รับประกันความสำเร็จทางกลในระยะยาว
ตอบ: กำหนดขนาดโดยยึดตาม Full Load Amps (FLA) ของมอเตอร์เสมอ เพื่อให้แน่ใจว่ามีกระแสไฟฟ้าเพียงพอภายใต้สภาวะการทำงานทั้งหมด พิกัดแรงม้าไม่ได้คำนึงถึงความแปรผันของประสิทธิภาพของมอเตอร์หรือตัวประกอบกำลัง
ตอบ: การใช้งานปกติช่วยให้มีโหลดเกินได้น้อยที่สุด (ปกติ 110% เป็นเวลา 1 นาที) เหมาะสำหรับพัดลม/ปั๊ม งานหนักช่วยให้รับน้ำหนักเกินได้มากขึ้น (โดยทั่วไปคือ 150% เป็นเวลา 1 นาที) ซึ่งจำเป็นสำหรับสายพานลำเลียงและเครื่องบด
ตอบ: Modern Drive จะตรวจสอบแรงดันไฟฟ้า กระแสไฟกระชาก และแบบจำลองความร้อนแบบเรียลไทม์ โดยจะส่งข้อมูลนี้ไปยังระบบรวมศูนย์เพื่อคาดการณ์ความล้มเหลวของตลับลูกปืนหรือความผิดปกติของโหลดก่อนที่จะเกิดความเสียหายร้ายแรง


 ไทย